
Als Besitzer eines automatischen Mähroboters steht man vor der Herausforderung, ihn möglichst effizient, wetterabhängig und zeitschonend zu steuern.
In meinem Smart Home nutze ich Home Assistant, um meinen Green Cruiser Mähroboter (Gardena smart SILENO city, 500 m²) perfekt in meinen Alltag zu integrieren.
Heute möchte ich dir meine finale Automatisierungslösung vorstellen, die ich über mehrere Wochen optimiert habe. Ich erkläre dir genau, wie die Steuerung funktioniert, welche Automatisierungen ich dafür eingesetzt habe, welche Helfer-Entitäten dabei eine wichtige Rolle spielen und wie die Benutzeroberfläche zur Steuerung aufgebaut ist.
🔧 Ausgangsproblem
Der Gardena Mähroboter bringt von Haus aus ein eigenes Scheduling-System mit.
Dieses steuert:
- wann der Roboter fährt
- wann er lädt
- wann er pausiert
👉 Problem:
- Zeitplan aktiv → ✅ gutes Ladeverhalten, ❌ automatisches Starten
- Zeitplan deaktiviert → ✅ keine Eigenstarts, ❌ Ladeverhalten teilweise suboptimal
Zusätzlich:
- der Zeitplan lässt sich nur „pausieren“
- wird aber im Hintergrund teilweise wieder automatisch aktiviert
🎯 Ziele meiner Automatisierung
- ✅ Mähen nur in festgelegten Zeitfenstern
- 🌧️ Kein Mähen bei Regen
- 🔋 Automatisches Fortsetzen des Mähens nach dem Aufladen
- ⚡ Manuelles, spontanes Mähen für eine selbstgewählte Dauer unabhängig von Zeitfenstern
- 🛑 Verhindern unerlaubter Starts außerhalb erlaubter Zeitfenster ohne expliziten Home Assistant-Trigger
- 📊 Übersichtliche Bedienelemente und Statusanzeigen in Home Assistant
- 👉 Home Assistant soll die einzige Steuerinstanz sein – ohne unkontrolliertes Eigenverhalten des Roboters
🧩 Architektur meines Systems
Das gesamte System basiert auf fünf zentralen Bausteinen:
- Automatikbetrieb (Zeit + Wetter + Akku)
- Spontanbetrieb (manuell über UI)
- Neustart im Spontanbetrieb nach Akkuladung
- Schutz-Mechanismus gegen Fremdstarts
- Sicherheitsnetz gegen hängendes Spontan-Flag
🧩 Wichtigste Hilfsmittel: Helper (Input-Entitäten)
Damit die Automatisierungen flexibel und nutzerfreundlich sind, verwende ich verschiedene Helper in Home Assistant:
🔘 1. Steuer-Flags
- ▶️ input_boolean.mahroboter_spontan_akti
Steuert den manuellen, spontanen Mähmodus. Wird dieser aktiviert, läuft der Mäher unabhängig vom Zeitfenster. - 📌 input_boolean.mahroboter_hat_gemaeht
Merkt sich, ob der Mäher bereits gemäht hat – wichtig, um nach vollständigem Akku-Laden richtig zu entscheiden.
⏱ 2. Zeitsteuerung
- 🕒 input_datetime.mahroboter_startzeit und input_datetime.mahroboter_endzeit
Dienen zur Definition der erlaubten Mähzeitfenster. So kann man jederzeit bequem per UI Start- und Endzeit anpassen.
⏳ 3. Spontanmodus Parameter
- ⏱ input_number.mahroboter_spontan_dauer
Einstellbarer Timer, wie lange das spontane Mähen laufen soll. - 📅 input_datetime.mahroboter_ende_spontan
Speichert das Ende des spontanen Mähvorgangs zeitlich ab, damit es in der UI angezeigt werden kann.
Diese Helper sind essentiell, um dynamisch und intelligent auf Zeit, Regen und Batterielevel reagieren zu können.
🌦 Wetterlogik (Binary Sensor)
Ein wichtiger Bestandteil ist ein eigener Sensor:
👉 „Mähroboter Regen OK“
Funktion
- wertet die Regenrate aus
- entscheidet, ob Mähen aktuell erlaubt ist
Logik (vereinfacht)
- Regenrate < 0.1 → OK
- Regenrate >= 0.1 → gesperrt
YAML – Code
- binary_sensor:
    - name: "Mähroboter Regen OK"
      unique_id: maehroboter_regen_ok
      state: >
        {{ states('sensor.gw1100a_rain_rate') | float(0) < 0.1 }}
      icon: >
        {% if states('sensor.gw1100a_rain_rate') | float(0) < 0.1 %}
          mdi:weather-sunny
        {% else %}
          mdi:weather-rainy
{% endif %}👉 Vorteil:
✅ klare Freigabe / Sperre
✅ direkt im Dashboard sichtbar
✅ einfache Integration in Automationen
⚙️ Die fünf finalen Automatisierungen im Detail
1. 🌱 Intelligente Regen-, Akku- und Zeitsteuerung
Diese Automatisierung sorgt dafür, dass der Green Cruiser nur im definierten Zeitfenster mäht, bei Regen sofort ins Dock zurückkehrt und nach vollem Akku-Aufladen sein Mähen fortsetzt.
Trigger:
- ⏰ Startzeit erreicht (input_datetime.mahroboter_startzeit)
- 🏁 Endzeit erreicht (input_datetime.mahroboter_endzeit)
- 🌧 Regen beginnt
- ☀️ Regen ist mindestens 2 Stunden vorbei
- 🔋 Akku voll (>95%)
Bedingungen & Ablauf:
- ➡️ Start bei passenden Bedingungen innerhalb Zeitfenster
- 🚫 Kein Start bei Regen
- 🔄 Fortsetzung nach dem Laden
- 🛑 Rückkehr bei Regen oder Endzeit
Diese Logik sorgt für maximale Effizienz: Kein Mähen bei Regen, nur im definierten Fenster, und automatische Fortsetzung nach Laden.
alias: "Mähroboter: Intelligente Regen-, Akku- und Zeitsteuerung"
description: >
  Green Cruiser fährt nur im Zeitfenster, reagiert auf Regen und setzt nach
  Laden fort.
triggers:
  - trigger: time
    at: input_datetime.mahroboter_startzeit
    id: zeit_start
  - trigger: time
    at: input_datetime.mahroboter_endzeit
    id: zeit_ende
  - trigger: numeric_state
    entity_id: sensor.gw1100a_rain_rate
    above: 0
    id: regen_start
  - trigger: numeric_state
    entity_id: sensor.gw1100a_rain_rate
    below: 0.1
    for: "02:00:00"
    id: regen_vorbei
  - trigger: numeric_state
    entity_id: sensor.green_cruiser_battery_level_2
    above: 95
    id: akku_voll
actions:
  - choose:
      - conditions:
          - condition: state
            entity_id: input_boolean.mahroboter_spontan_akti
            state: "off"
          - condition: or
            conditions:
              - condition: trigger
                id: zeit_start
              - condition: trigger
                id: regen_vorbei
              - condition: trigger
                id: akku_voll
          - condition: time
            after: input_datetime.mahroboter_startzeit
            before: input_datetime.mahroboter_endzeit
          - condition: numeric_state
            entity_id: sensor.gw1100a_rain_rate
            below: 0.1
          - condition: state
            entity_id: lawn_mower.green_cruiser_lawn_mower
            state: docked
          - condition: or
            conditions:
              - condition: not
                conditions:
                  - condition: trigger
                    id: akku_voll
              - condition: state
                entity_id: input_boolean.mahroboter_hat_gemaeht
                state: "on"
        sequence:
          - action: button.press
            target:
              entity_id: button.green_cruiser_start_mowing_now
          - action: input_boolean.turn_on
            target:
              entity_id: input_boolean.mahroboter_hat_gemaeht
      - conditions:
          - condition: state
            entity_id: input_boolean.mahroboter_spontan_akti
            state: "off"
          - condition: or
            conditions:
              - condition: trigger
                id: zeit_ende
              - condition: trigger
                id: regen_start
        sequence:
          - action: button.press
            target:
              entity_id: button.green_cruiser_return_to_dock_2
          - condition: trigger
            id: zeit_ende
          - action: input_boolean.turn_off
            target:
              entity_id: input_boolean.mahroboter_hat_gemaeht
mode: restart
🧠 Besonderheit
Die Automation nutzt gezielt:
- Trigger-ID (
zeit_start,regen_vorbei,akku_voll) - Zustandslogik (
mahroboter_hat_gemaeht)
👉 Dadurch entsteht eine sehr präzise Steuerung ohne Chaoszustände
2. ⚡ Spontan mähen für Dauer
Manchmal will man nicht auf Zeitfenster warten und den Mäher spontan starten lassen – z. B. an einem sonnigen Tag zwischendurch.
Trigger:
- ▶️ Spontanmodus wird aktiviert
Ablauf:
- 🚀 Start aus dem Dock
- 📅 Berechnung der Endzeit
- ⏱ Lauf für definierte Dauer
- 🏠 Rückkehr ins Dock
- 💡 Der Neustart nach dem Laden übernimmt Automation 3
alias: "Mähroboter: Spontan mähen für Dauer"
description: ""
triggers:
  - trigger: state
    entity_id: input_boolean.mahroboter_spontan_akti
    to: "on"
    id: start
actions:
  - choose:
      - conditions:
          - condition: trigger
            id: start
          - condition: state
            entity_id: lawn_mower.green_cruiser_lawn_mower
            state: docked
        sequence:
          - action: button.press
            target:
              entity_id: button.green_cruiser_start_mowing_now
          - action: input_boolean.turn_on
            target:
              entity_id: input_boolean.mahroboter_hat_gemaeht
          - action: input_datetime.set_datetime
            target:
              entity_id: input_datetime.mahroboter_ende_spontan
            data:
              datetime: >
                {{ (now() +
                timedelta(minutes=states('input_number.mahroboter_spontan_dauer')
                | int)).strftime('%Y-%m-%d %H:%M:%S') }}
          - delay:
              minutes: "{{ states('input_number.mahroboter_spontan_dauer') | int }}"
          - action: button.press
            target:
              entity_id: button.green_cruiser_return_to_dock_2
          - action: input_boolean.turn_off
            target:
              entity_id: input_boolean.mahroboter_spontan_akti
    default:
      - condition: trigger
        id: start
      - action: input_boolean.turn_off
        target:
          entity_id: input_boolean.mahroboter_spontan_akti
mode: restart🧠 Besonderheit
👉 Diese Automation funktioniert unabhängig vom Zeitfenster
→ daher war eine zusätzliche Schutzlogik notwendig
3. 🔋 Spontan – Neustart nach Laden
Während einer aktiven Spontan-Session kann der Roboter zwischendurch laden. Damit er danach automatisch weitermäht, gibt es diese eigenständige Automation.
⚠️ Warum eine eigene Automation?
Früher war der Akku-Trigger in „Spontan mähen für Dauer“ integriert. Durch den mode: restart brach ein Akku-Trigger den laufenden Delay ab – der Code, der spontan_akti auf OFF setzt, wurde nie erreicht. Das Flag blieb dauerhaft ON und blockierte die gesamte Zeitsteuerung.
Trigger:
- 🔋 Akku > 95 %
Bedingungen:
- ▶️
spontan_aktiist ON - 📌
hat_gemaehtist ON - 🏠 Roboter ist docked
- ⏱ Endzeit der Session noch nicht erreicht
Ablauf:
- 🚀 Start-Button drücken
👉 Wichtig: mode: single verhindert parallele Ausführungen und greift nicht in den laufenden Delay von Automation 2 ein.
alias: "Mähroboter: Spontan – Neustart nach Laden"
description: Startet nach vollständigem Laden neu wenn Spontan-Session noch aktiv ist
triggers:
  - trigger: numeric_state
    entity_id: sensor.green_cruiser_battery_level_2
    above: 95
conditions:
  - condition: state
    entity_id: input_boolean.mahroboter_spontan_akti
    state: "on"
  - condition: state
    entity_id: input_boolean.mahroboter_hat_gemaeht
    state: "on"
  - condition: state
    entity_id: lawn_mower.green_cruiser_lawn_mower
    state: docked
  - condition: template
    value_template: >
      {{ now() < states('input_datetime.mahroboter_ende_spontan') | as_datetime
      }}
actions:
  - action: button.press
    target:
      entity_id: button.green_cruiser_start_mowing_now
mode: single
4. 🛡 Unerlaubten Start blockieren
Manche Mäher starten auch mal spontan oder ungewollt. Diese Automatisierung verhindert genau das – auch unter realen Bedingungen mit verzögerten Zustandswechseln und Cloud-abhängigem Verhalten.
Problem (genaue Beschreibung am Ende vom Beitrag):
Der Gardena Zeitplan darf:
- aktiviert bleiben (für Ladeverhalten)
- startet aber trotzdem eigenständig
Trigger:
- ⚡ Zustand wechselt auf „mowing“
Bedingungen:
- 🚫 Spontanmodus aus
- ⏰ außerhalb Zeitfenster
Ablauf:
- ⏳ kurze Wartezeit, bis der Mäher in einem stabilen Zustand ist
- 🔁 Stop-Befehl wird gezielt und mehrfach gesende
- 🧠 robuste Logik, die nicht von einem einzelnen Zustand abhängig ist
- 🏠 Rückfahrt zum Dock wird aktiv erzwungen
Im praktischen Einsatz hat sich gezeigt, dass der Mähroboter nach dem Start nicht sofort auf Steuerbefehle reagiert und intern verschiedene Zwischenzustände durchläuft (z. B. Start, Bewegung, Positionierung).
Daher wurde die Automatisierung bewusst so aufgebaut, dass:
- ⏱ genügend Zeit für stabile Zustandswechsel eingeplant wird
- 🔁 Stop-Befehle wiederholt gesendet werden (Retry-Mechanismus)
- 📡 auch Cloud- oder Integrationsverzögerungen berücksichtigt werden
- 🔍 Debug-Informationen zur Analyse ausgegeben werde
👉 Dadurch wird sichergestellt, dass der Mähroboter auch bei Änderungen durch Firmware- oder Integrations-Updates zuverlässig gestoppt wird.
alias: "Mähroboter: Unerlaubten Start blockieren mit Notifications"
description: ""
triggers:
  - trigger: state
    entity_id: lawn_mower.green_cruiser_lawn_mower
    to: mowing
conditions:
  - condition: state
    entity_id: input_boolean.mahroboter_spontan_akti
    state: "off"
  - condition: template
    value_template: >
      {% set now_time = now().time() %}
      {% set start = strptime(states('input_datetime.mahroboter_startzeit'), '%H:%M:%S').time() %}
      {% set end = strptime(states('input_datetime.mahroboter_endzeit'), '%H:%M:%S').time() %}
      {% if start <= end %}{{ now_time < start or now_time > end }}
      {% else %}{{ now_time > end and now_time < start }}{% endif %}
actions:
  - data:
      level: warning
      message: >
        MC: Fremdstart erkannt → adaptive Prüfung startet State={{
        states('lawn_mower.green_cruiser_lawn_mower') }}, Time={{ now() }}
    action: system_log.write
  - data:
      title: Achtung - Mähroboter unerlaubter Start
      message: >
        Der Mähroboter hat außerhalb der erlaubten Zeit gestartet ({{
        now().strftime('%H:%M') }} Uhr).
      target: [email protected]
    action: notify.kottlowski_gmail_com
  - repeat:
      while:
        - condition: template
          value_template: >
            {{ states('lawn_mower.green_cruiser_lawn_mower') not in ['docked',
            'charging', 'returning'] }}
        - condition: template
          value_template: |
            {{ repeat.index <= 6 }}
      sequence:
        - target:
            entity_id: button.green_cruiser_return_to_dock_2
          action: button.press
        - data:
            level: warning
            message: >
              MC: STOP Versuch {{ repeat.index }} State={{
              states('lawn_mower.green_cruiser_lawn_mower') }}, Time={{ now() }}
          action: system_log.write
        - wait_template: >
            {{ states('lawn_mower.green_cruiser_lawn_mower') in ['docked',
            'charging', 'returning'] }}
          timeout: "00:00:15"
  - wait_template: >
      {{ states('lawn_mower.green_cruiser_lawn_mower') in ['docked', 'charging']
      }}
    timeout: "00:05:00"
    continue_on_timeout: true
  - choose:
      - conditions:
          - condition: template
            value_template: >
              {{ states('lawn_mower.green_cruiser_lawn_mower') in ['docked',
              'charging'] }}
        sequence:
          - data:
              level: info
              message: |
                MC: Roboter erfolgreich zurück zur Basis Time={{ now() }}
            action: system_log.write
    default:
      - data:
          level: error
          message: |
            MC: FEHLER – Roboter konnte nicht gestoppt werden Time={{ now() }}
        action: system_log.write
      - data:
          title: Achtung - Mähroboter konnte nicht gestoppt werden!
          message: >
            Der Mähroboter mäht weiterhin außerhalb der erlaubten Zeit und
            konnte nicht automatisch gestoppt werden!
          target: [email protected]
        action: notify.kottlowski_gmail_com
mode: restart
🧠 Ergebnis
👉 Der Zeitplan bleibt aktiv
👉 das Ladeverhalten bleibt optimal
👉 aber jede unerwünschte Bewegung wird sofort gestoppt
5. 🔄 Spontan-Flag zurücksetzen
Nach der praktischen Nutzung stellte sich heraus, dass input_boolean.mahroboter_spontan_akti in bestimmten Situationen nicht automatisch zurückgesetzt wird – zum Beispiel wenn der Mähroboter beim Aktivieren des Spontanmodus nicht docked war, oder wenn Home Assistant während einer laufenden Session neu gestartet wurde.
Das Flag bleibt dann dauerhaft ON und blockiert die automatische Zeitsteuerung, weil diese spontan_akti = off als erste Bedingung prüft.
Trigger:
- 🏠 Roboter wechselt zu „docked“ oder „charging“
Bedingungen:
- ▶️
spontan_aktiist ON - ⏱ Die geplante Endzeit (
mahroboter_spontan_ende) ist bereits verstrichen
Ablauf:
- ⏳ 30 Sekunden warten (State stabilisieren)
- 🔴
spontan_akti= OFF setzen
👉 Wichtig: Diese Automation greift nicht während einer aktiven laufenden Session (solange die Zeit noch nicht abgelaufen ist) – der automatische Neustart nach dem Laden funktioniert dadurch weiterhin korrekt.
alias: "Mähroboter: Spontan-Flag zurücksetzen"
description: >-
  Setzt spontan_akti zurück wenn Roboter andockt und die geplante Zeit
  abgelaufen ist, oder wenn die Zeit abläuft und der Roboter bereits docked ist
triggers:
  - trigger: state
    entity_id: lawn_mower.green_cruiser_lawn_mower
    to:
      - docked
      - charging
  - trigger: template
    value_template: >
      {{ states('input_boolean.mahroboter_spontan_akti') == 'on'
         and now() >= states('input_datetime.mahroboter_ende_spontan') | as_datetime }}
conditions:
  - condition: state
    entity_id: input_boolean.mahroboter_spontan_akti
    state: "on"
  - condition: template
    value_template: >
      {{ now() >= states('input_datetime.mahroboter_ende_spontan') | as_datetime
      }}
actions:
  - delay: "00:00:30"
  - action: input_boolean.turn_off
    target:
      entity_id: input_boolean.mahroboter_spontan_akti
mode: restart🧠 Besonderheit
Dieses Sicherheitsnetz verhindert, dass ein hängendes Flag die gesamte automatische Steuerung dauerhaft blockiert – unabhängig davon, warum die Hauptautomation die Rücksetzung verpasst hat (HA-Neustart, mode:restart-Unterbrechung, unterbrochene Sequenz).
📊 Die Steuerungsoberfläche (UI) für den Mähroboter
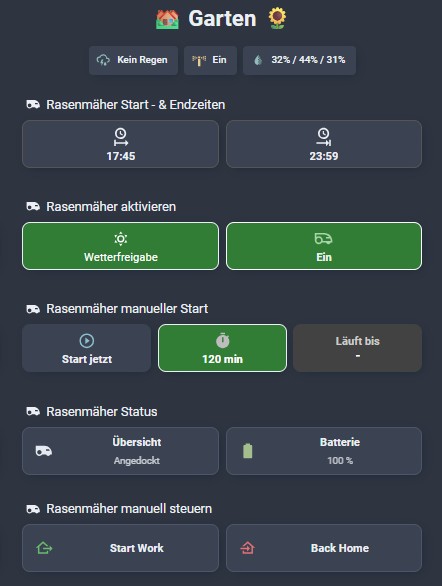
Um die Steuerung einfach und intuitiv zu halten, habe ich in Home Assistant eine übersichtliche View aufgebaut.
- 🕒 Zeit-Fenster Steuerung
- 🌦 Wetterfreigabe
- ⚙️ Automationsstatus
- ▶️ Manueller Start
- 📊 Status & Batterie
- 🎮 Direkte Steuerung
Der Aufbau nutzt Custom Button Cards, die das UI optisch ansprechend und übersichtlich gestalten.
- type: grid
cards:
- type: heading
heading: Rasenmäher Start - & Endzeiten
heading_style: title
icon: mdi:robot-mower
- square: false
type: grid
columns: 2
grid_options:
rows: 1
cards:
- type: custom:button-card
entity: input_datetime.mahroboter_startzeit
icon: mdi:clock-start
show_name: false
show_state: true
show_icon: true
tap_action:
action: more-info
layout: vertical
aspect_ratio: 3/1
size: 22px
styles:
card:
- height: 60px
- padding: 4px
- border-radius: 10px
- border: '1px solid #555'
- background: var(--card-background-color)
grid:
- grid-template-areas: '"i" "s"'
- grid-template-rows: 1fr auto
- justify-items: center
icon:
- width: 24px
- height: 24px
state:
- font-size: 14px
- font-weight: bold
- type: custom:button-card
entity: input_datetime.mahroboter_endzeit
icon: mdi:clock-end
show_name: false
show_state: true
show_icon: true
tap_action:
action: more-info
layout: vertical
aspect_ratio: 3/1
size: 22px
styles:
card:
- height: 60px
- padding: 4px
- border-radius: 10px
- border: '1px solid #555'
- background: var(--card-background-color)
grid:
- grid-template-areas: '"i" "s"'
- grid-template-rows: 1fr auto
- justify-items: center
icon:
- width: 24px
- height: 24px
state:
- font-size: 14px
- font-weight: bold
- type: heading
heading_style: title
icon: ''
- type: heading
heading: Rasenmäher aktivieren
heading_style: title
icon: mdi:robot-mower
- square: false
type: grid
cards:
- type: custom:button-card
entity: binary_sensor.maehroboter_regen_ok
aspect_ratio: 3/1
size: 22px
name: Wetterfreigabe
show_name: true
show_state: false
icon: |
[[[
const s = states['binary_sensor.mahroboter_regen_ok']?.state;
return s === 'on'
? 'mdi:weather-sunny'
: 'mdi:weather-rainy';
]]]
tap_action:
action: none
hold_action:
action: none
double_tap_action:
action: none
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- border: 1px solid
- background: |
[[[
const s = states['binary_sensor.mahroboter_regen_ok']?.state;
if (s === 'on') return '#2e7d32'; // grün → Freigabe erteilt
return '#c62828'; // rot → gesperrt (Regen)
]]]
name:
- font-size: 14px
- color: '#ffffff'
icon:
- width: 22px
- height: 22px
- color: '#ffffff'
- type: custom:button-card
entity: >-
automation.mahroboter_intelligente_regen_akku_und_zeitsteuerung
icon: mdi:robot-mower-outline
show_name: false
show_state: true
layout: vertical
aspect_ratio: 3/1
size: 22px
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- border: '1px solid #555'
grid:
- grid-template-areas: '"i" "s"'
- grid-template-rows: 1fr auto
- justify-items: center
icon:
- width: 24px
- height: 24px
state:
- font-size: 14px
- font-weight: bold
state:
- value: 'on'
styles:
card:
- background: '#2e7d32'
- border: '1px solid #ffffff'
icon:
- color: '#a5d6a7'
state:
- color: '#e8f5e9'
- value: 'off'
styles:
card:
- background: '#c62828'
- border: '1px solid #ffffff'
icon:
- color: '#ffcdd2'
state:
- color: '#ffebee'
columns: 2
grid_options:
columns: 12
rows: 1
- type: heading
heading_style: title
icon: ''
- type: heading
heading: Rasenmäher manueller Start
heading_style: title
icon: mdi:robot-mower
- square: false
type: grid
cards:
- type: custom:button-card
entity: input_boolean.mahroboter_spontan_akti
aspect_ratio: 3/1
size: 22px
name: Start jetzt
icon: mdi:play-circle-outline
tap_action:
action: toggle
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- cursor: default
name:
- font-size: 14px
- font-weight: 600
icon:
- width: 22px
- height: 22px
- type: custom:button-card
name: Dauer
icon: mdi:timer
show_name: false
entity: input_number.mahroboter_spontan_dauer
tap_action:
action: call-service
service: input_number.increment
target:
entity_id: input_number.mahroboter_spontan_dauer
hold_action:
action: call-service
service: input_number.decrement
target:
entity_id: input_number.mahroboter_spontan_dauer
double_tap_action:
action: more-info
show_state: true
state_display: |
[[[
const v = Number(entity.state);
return `${v} min`;
]]]
aspect_ratio: 3/1
size: 22px
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- border: 1px solid
- background: |
[[[
const v = Number(entity.state);
if (v === 0) return '#424242'; // aus / deaktiviert
if (v <= 120) return '#2e7d32'; // grün (kurz, sicher)
if (v <= 240) return '#f9a825'; // gelb (normal)
return '#c62828'; // rot (lang)
]]]
name:
- font-size: 14px
- font-weight: 600
- color: '#cccccc'
icon:
- width: 22px
- height: 22px
- color: '#bdbdbd'
state:
- font-size: 14px
- font-weight: bold
- color: '#ffffff'
- type: custom:button-card
name: Läuft bis
icon: mdi:clock-end
show_state: true
show_icon: false
state_display: |
[[[
const e = states['input_datetime.mahroboter_spontan_ende'];
if (!e || !e.state) return "-";
const d = new Date(e.state);
if (isNaN(d)) return "-";
return d.toLocaleTimeString([], {hour: '2-digit', minute:'2-digit'});
]]]
styles:
card:
- height: 60px
- border-radius: 10px
- border: |
[[[
const e = states['input_datetime.mahroboter_spontan_ende'];
if (!e || !e.state) return 'none';
const end = new Date(e.state);
const now = new Date();
return (end > now) ? '1px solid white' : 'none';
]]]
- background: |
[[[
const e = states['input_datetime.mahroboter_spontan_ende'];
if (!e || !e.state) return '#424242';
const end = new Date(e.state);
const now = new Date();
return (end > now) ? '#2e7d32' : '#424242';
]]]
name:
- font-size: 14px
- font-weight: 600
- color: |
[[[
const e = states['input_datetime.mahroboter_spontan_ende'];
if (!e || !e.state) return '#cccccc';
const end = new Date(e.state);
const now = new Date();
return (end > now) ? 'white' : '#cccccc';
]]]
icon:
- width: 22px
- height: 22px
- color: |
[[[
const e = states['input_datetime.mahroboter_spontan_ende'];
if (!e || !e.state) return '#bdbdbd';
const end = new Date(e.state);
const now = new Date();
return (end > now) ? 'white' : '#bdbdbd';
]]]
state:
- font-size: 16px
- font-weight: bold
- color: white
- type: custom:button-card
show_name: false
show_icon: false
show_state: false
styles:
card:
- height: 60px
- background: none
- box-shadow: none
- border: none
columns: 3
grid_options:
rows: 1
- type: heading
heading_style: title
icon: ''
- type: heading
heading: Rasenmäher Status
heading_style: title
icon: mdi:robot-mower
- square: false
type: grid
cards:
- type: custom:button-card
entity: lawn_mower.green_cruiser_lawn_mower
name: Übersicht
icon: mdi:robot-mower
show_state: true
aspect_ratio: 3/1
size: 22px
tap_action:
action: more-info
hold_action:
action: none
double_tap_action:
action: none
state:
- value: mowing
styles:
card:
- background: '#2e7d32'
- border: 2px solid "#2e7d32"
icon:
- color: '#ffffff'
name:
- color: '#ffffff'
state:
- color: '#e8f5e9'
- value: returning
styles:
card:
- background: '#ef6c00'
- border: 2px solid "#ef6c00"
icon:
- color: '#ffffff'
name:
- color: '#ffffff'
state:
- color: '#fff3e0'
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- background: var(--ha-card-background)
- border: 1px solid var(--divider-color)
- cursor: pointer
grid:
- grid-template-areas: '"i n" "i s"'
- grid-template-columns: 32px auto
- grid-template-rows: auto auto
- align-items: center
- column-gap: 8px
icon:
- width: 22px
- height: 22px
- color: var(--secondary-text-color)
name:
- font-size: 14px
- font-weight: 600
state:
- font-size: 12px
- opacity: 0.8
- type: custom:button-card
entity: sensor.green_cruiser_battery_level_2
name: Batterie
icon: mdi:battery
show_state: true
aspect_ratio: 3/1
size: 22px
tap_action:
action: more-info
hold_action:
action: none
double_tap_action:
action: none
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- background: var(--ha-card-background)
- border: 1px solid var(--divider-color)
- cursor: pointer
grid:
- grid-template-areas: '"i n" "i s"'
- grid-template-columns: 32px auto
- grid-template-rows: auto auto
- align-items: center
- column-gap: 8px
icon:
- width: 22px
- height: 22px
name:
- font-size: 14px
- font-weight: 600
state:
- font-size: 12px
- opacity: 0.75
columns: 2
- type: heading
heading: Rasenmäher manuell steuern
heading_style: title
icon: mdi:robot-mower
- square: false
type: grid
cards:
- type: custom:button-card
entity: button.green_cruiser_start_mowing_now
name: Start Work
icon: mdi:home-export-outline
show_state: false
aspect_ratio: 3/1
size: 22px
tap_action:
action: call-service
service: button.press
target:
entity_id: button.green_cruiser_start_mowing_now
hold_action:
action: none
double_tap_action:
action: none
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- background: var(--ha-card-background)
- border: 1px solid var(--divider-color)
- cursor: pointer
grid:
- grid-template-areas: '"i n"'
- grid-template-columns: 32px auto
- align-items: center
- column-gap: 8px
icon:
- width: 22px
- height: 22px
- color: '#66bb6a'
name:
- font-size: 14px
- font-weight: 600
- type: custom:button-card
entity: button.green_cruiser_return_to_dock_2
name: Back Home
icon: mdi:home-import-outline
show_state: false
aspect_ratio: 3/1
size: 22px
tap_action:
action: call-service
service: button.press
target:
entity_id: button.green_cruiser_return_to_dock_2
hold_action:
action: none
double_tap_action:
action: none
styles:
card:
- height: 60px
- padding: 6px 10px
- border-radius: 10px
- background: var(--ha-card-background)
- border: 1px solid var(--divider-color)
- cursor: pointer
grid:
- grid-template-areas: '"i n"'
- grid-template-columns: 32px auto
- align-items: center
- column-gap: 8px
icon:
- width: 22px
- height: 22px
- color: '#e57373'
name:
- font-size: 14px
- font-weight: 600
columns: 2✅ Fazit und Ausblick
Mit diesen Automatisierungen steuere ich meinen Mähroboter effizient, wetterabhängig und flexibel in Home Assistant.
Die Kombination aus Zeitsteuerung, Regenwettererkennung, Akkustatus und manueller Spontansteuerung sorgt für maximale Automatisierung mit Benutzerkomfort.
Die Helper erlauben individuelle Anpassungen ohne Codeänderung und die UI macht die Bedienung kinderleicht.
Ich hoffe, dieser umfassende Einblick in meine Mähroboter-Steuerung zeigt dir, wie smart und flexibel man selbst vermeintlich simple Geräte in Home Assistant automatisieren kann!
⚠️ Problem: Der Gardena Zeitplan als „unsichtbarer Gegenspieler“
Im Laufe der Umsetzung bin ich auf ein zentrales Problem gestoßen, das vermutlich viele Gardena-Nutzer kennen: Der in der App konfigurierte Zeitplan übernimmt nicht nur die Steuerung des Mähzeitraums, sondern beeinflusst auch das interne Verhalten des Roboters deutlich stärker als zunächst gedacht.
Wird der Zeitplan aktiv genutzt, sorgt er zwar für ein stabiles Ladeverhalten, jedoch startet der Mähroboter automatisch zu den im Plan definierten Zeiten – unabhängig davon, ob Home Assistant gerade andere Bedingungen vorgibt.
Eine einfache Lösung wie das „Pausieren“ des Zeitplans führt dabei nicht zum Ziel, da dieser Zustand von der Cloud bzw. vom Gerät selbst jederzeit wieder aufgehoben werden kann. In der Praxis bedeutet das: Der Mähroboter kann plötzlich wieder eigenständig starten, z. B. früh am Morgen, obwohl dies im Smart Home so gar nicht vorgesehen ist.
Auf der anderen Seite führt ein vollständiges Deaktivieren oder Entfernen des Zeitplans häufig dazu, dass der Roboter nicht mehr zuverlässig vollständig lädt, da die interne Energiemanagement-Logik ebenfalls daran gekoppelt ist.
👉 Es entsteht also ein klassischer Zielkonflikt:
- ✅ Zeitplan aktiv → stabiles Laden, aber ungewollte Starts
- ❌ Zeitplan aus → volle Kontrolle über Home Assistant, aber suboptimales Ladeverhalten
Die Lösung dieses Problems ist kein simples Umschalten, sondern eine gezielte Kombination aus beiden Welten:
- ✅ Der Zeitplan bleibt aktiv (für optimales Ladeverhalten)
- ✅ Home Assistant übernimmt die eigentliche Steuerung
- 🛡 Unerwünschte Starts werden aktiv erkannt und sofort korrigiert
Genau aus diesem Grund ist die dritte Automatisierung „Unerlaubten Start blockieren“ ein essenzieller Bestandteil der Gesamtarchitektur. Sie fungiert als Schutzmechanismus, der sicherstellt, dass ausschließlich Home Assistant bestimmt, wann der Roboter tatsächlich mäht.
Vielen Dank für diesen tollen Beitrag! Die Integration in Home Assistant ist wirklich super gelöst. Das hilft mir bei der Planung sehr weiter.